Ассиметричная сертифицированная устойчивость с выпуклыми сетями
13.09.2024
Сенсация! Новая Переоценка PPO в Обучении через Поощрение
13.09.2024Ассиметричная сертифицированная устойчивость с выпуклыми сетями
13.09.2024Сенсация! Новая Переоценка PPO в Обучении через Поощрение
13.09.2024
Как научить робота следовать вашим инструкциям?
Когда-нибудь задумывались, почему так сложно научить робота выполнять простые команды? Таким как «положи книгу на стол». Давайте разберемся вместе!
Роботы и человеческие инструкции: в чем сложность?
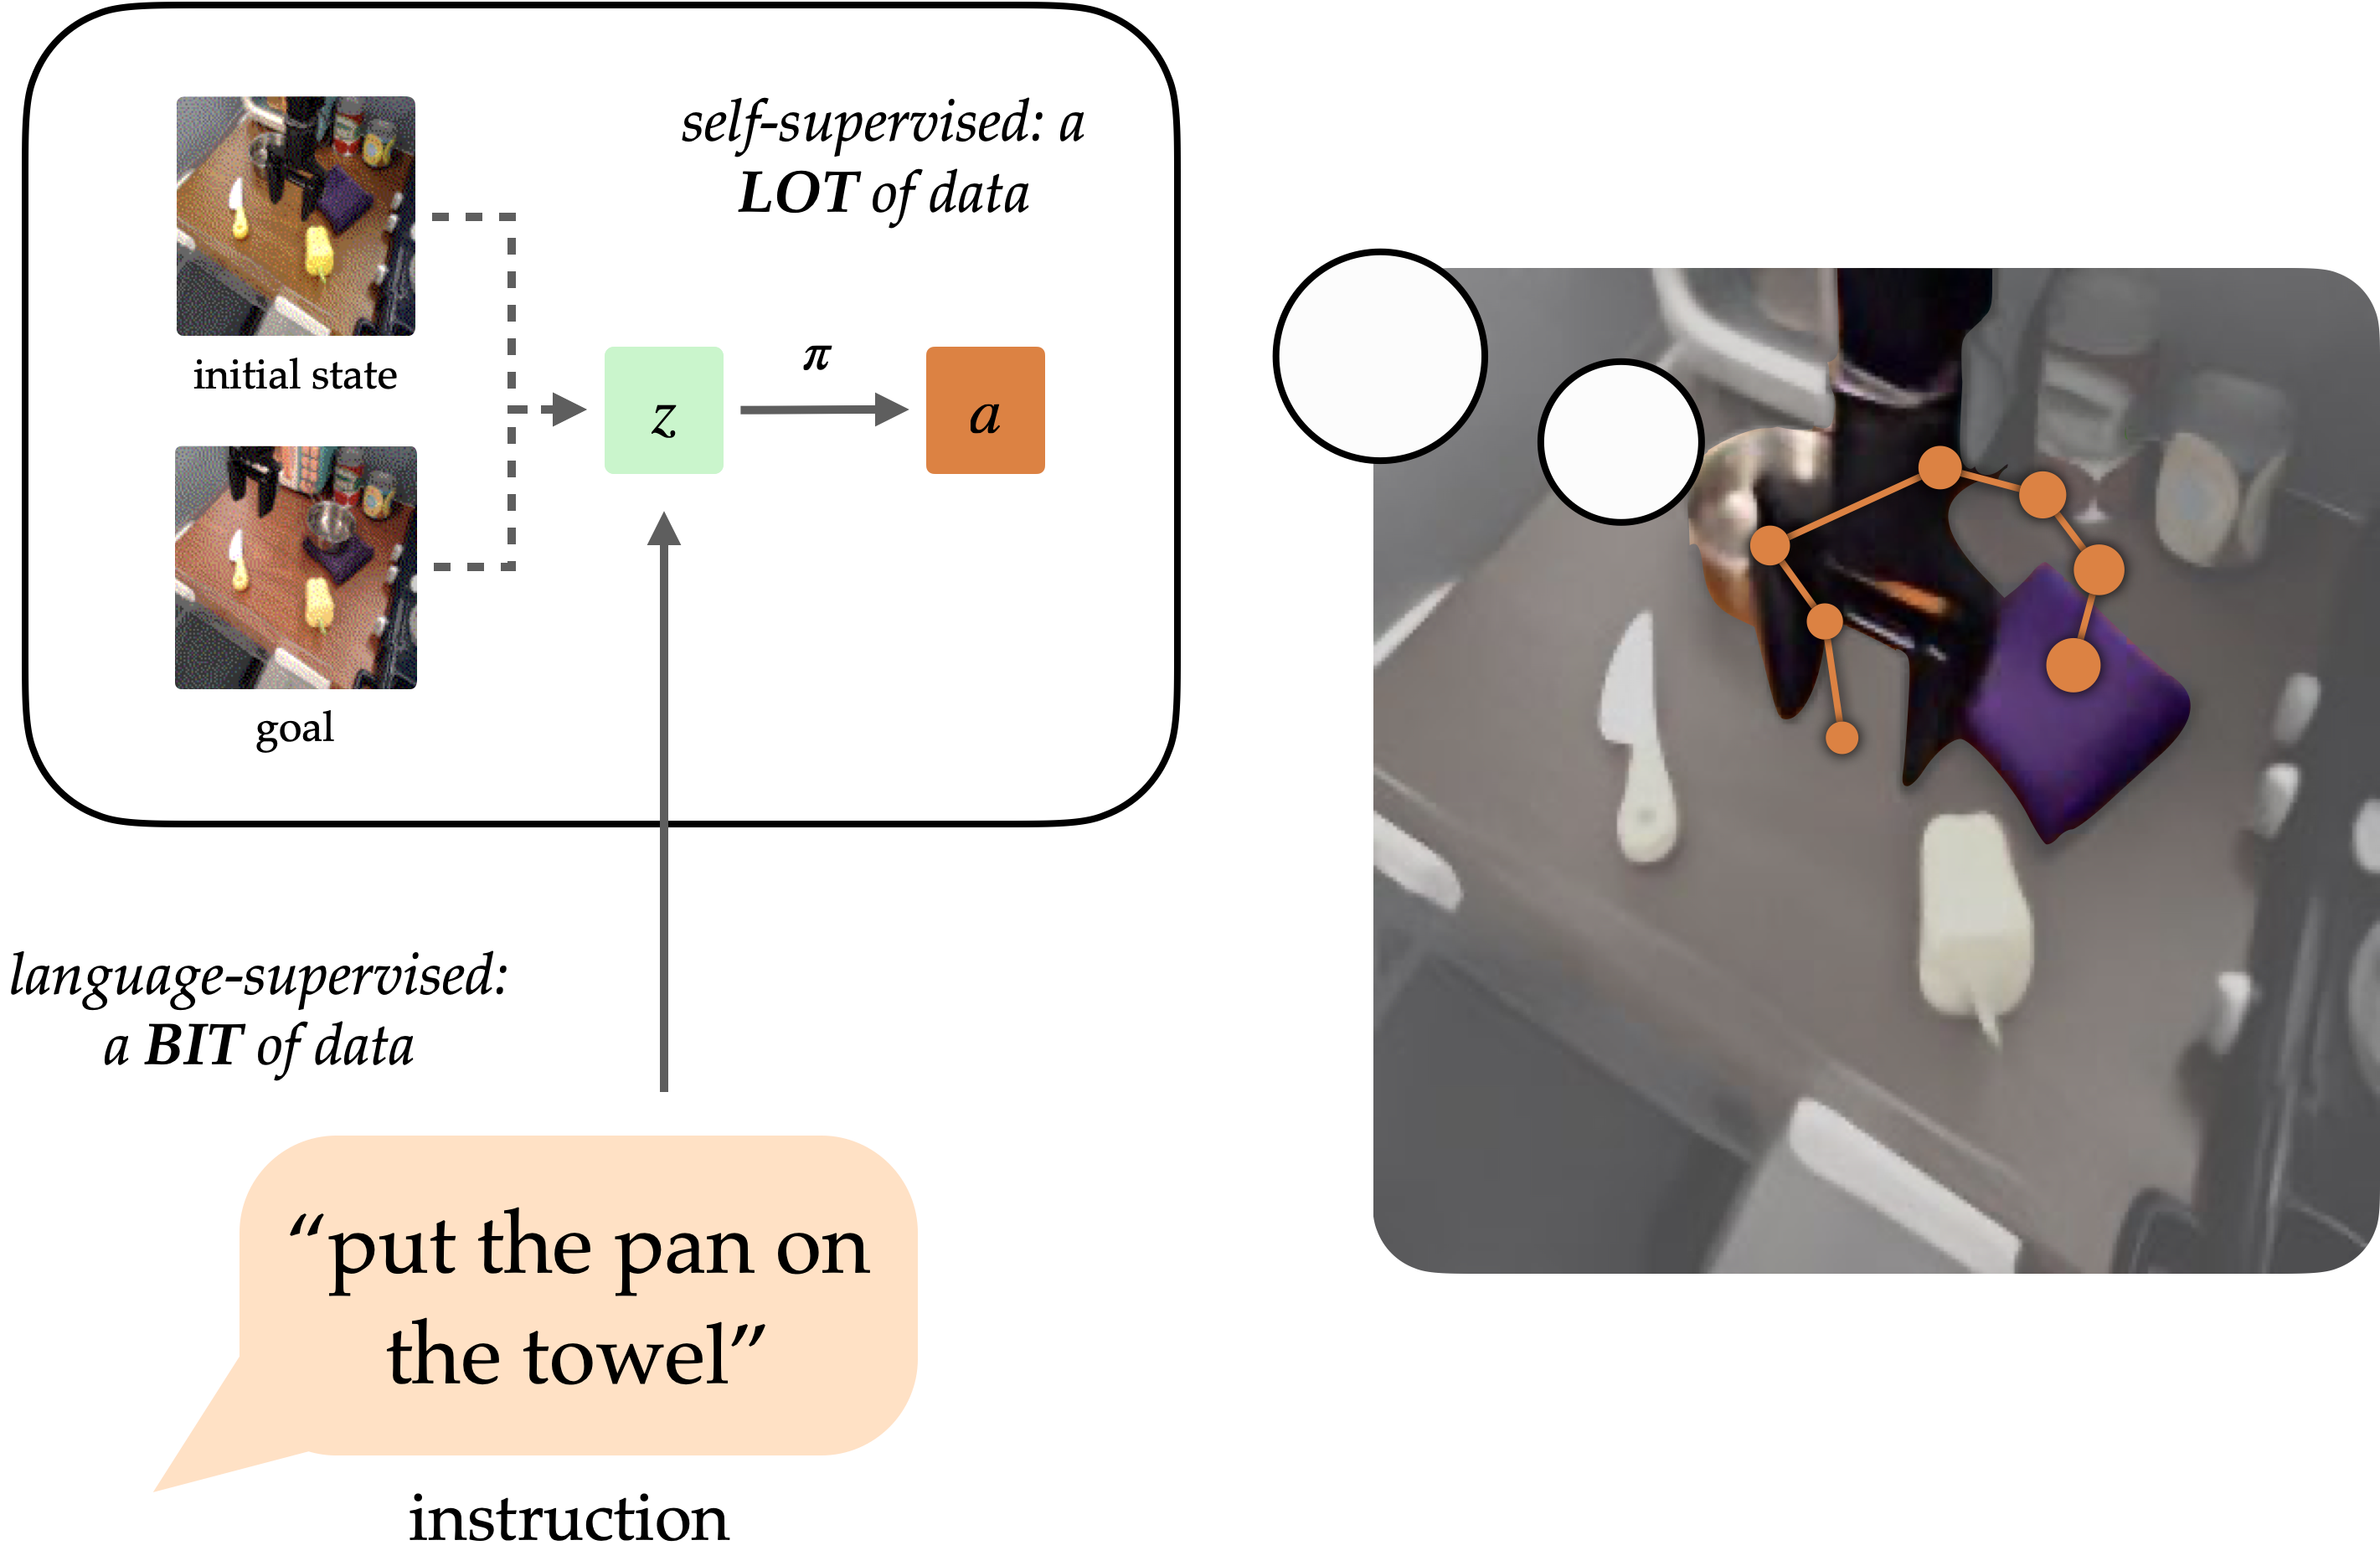
Научить робота выполнять наши задачи — это мечта многих ученых. Использовать повседневный язык для управления роботами удобно, но этому нелегко обучить машину. Например, есть метод language-conditioned behavioral cloning (LCBC), где роботы учатся, глядя на действия человека и копируя их. Но этот метод имеет свои недостатки, особенно если менять обстановку или действия.
Цели и задачи: как упростить управление роботом?
Роботу требуется две ключевые способности:
- Понимать языковые инструкции в реальной среде.
- Выполнять действия, чтобы завершить задачу.
Эти способности можно обучить отдельно. Например, изучать язык с помощью данных о зрении и языковых данных из интернета. А для тренировки действий использовать автономные маршруты робота без языковых инструкций.
Почему лучше использовать изображения целей?
Цели в виде изображений помогают роботу обучаться. Робот может запомнить состояние каждого кадра из маршрута как цель и тренироваться на больших массивах данных. Но для человека проще сказать «положи книгу на стол», чем предоставить изображение цели.
Наш новый метод GRIF
Мы разработали метод Goal Representations for Instruction Following (GRIF). Этот метод сочетает обучение на языковых и целевых инструкциях. Мы обучаем робота одновременно понимать язык и достигать изображенных целей.
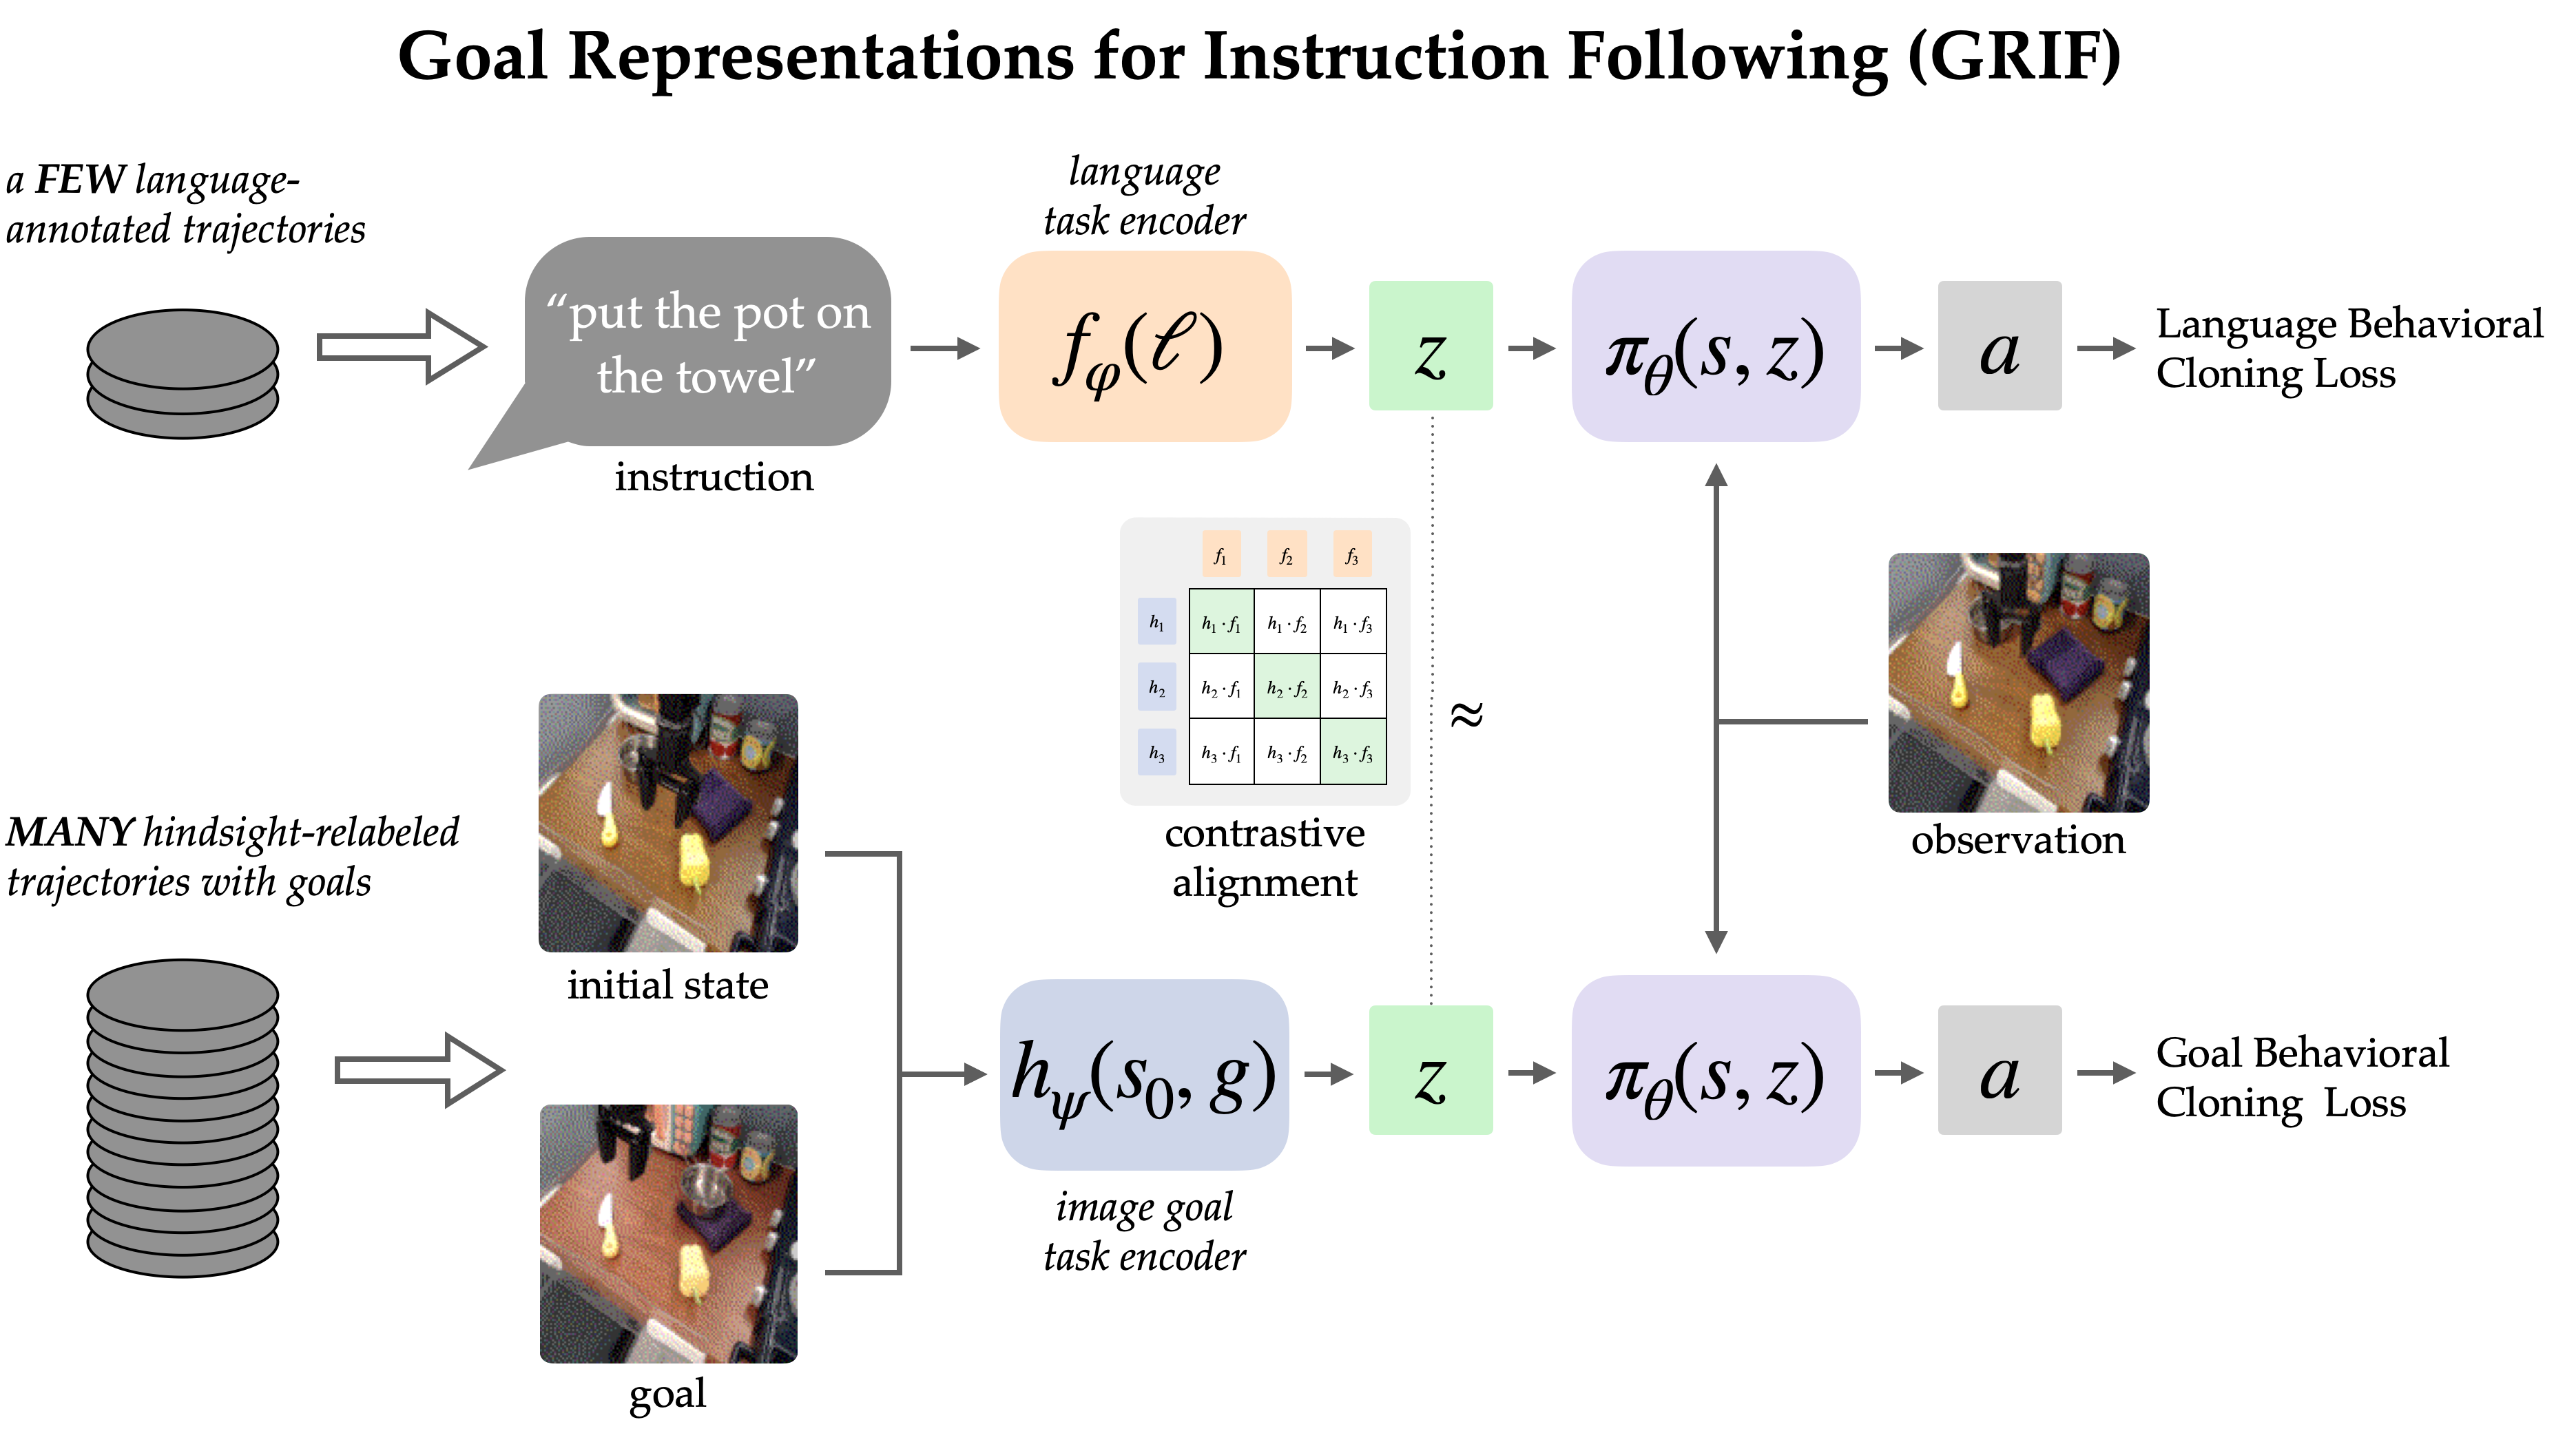
GRIF помогает роботу, используя множество непомеченных данных. Мы обучили модель на датасете Bridge-v2: 7 тысяч помеченных маршрутов и 47 тысяч непомеченных. Это значительно улучшает эффективность без необходимости ручной разметки всех данных.
Сравниваем GRIF с другими методами
Мы сравнили наш метод с прочими подходами, включая LCBC, LangLfP и BC-Z. А также протестировали его в реальном мире на 15 задачах. Вот примеры успешных заданий:
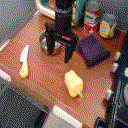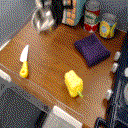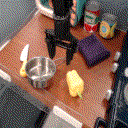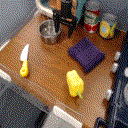
«передвинь сковороду вперед»
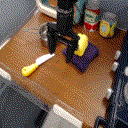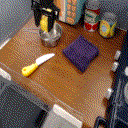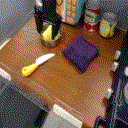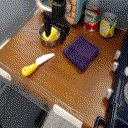
«помести болгарский перец в сковороду»
Заключение
Наш метод GRIF позволяет роботу использовать большие объемы данных для обучения и предоставляет “языковой интерфейс” для управления. Мы показали, что наш подход эффективно использует непомеченные данные и значительно превосходит методы, основанные только на языковой информации.
У нас еще есть много возможностей для улучшения. Например, обучение робота пониманию «как» выполнять задач, а не только «что» сделать. Это возможно при использовании более сложных данных и других подходов.
Хочешь узнать больше? Ознакомься с нашей работой здесь. А какие задания ты бы хотел научить робота выполнять? Делись в комментариях!